Промышленные роботы продолжают расширяться в области производства и применения, так что производство роботов постоянно выдвигает новые требования, что способствует совершенствованию робототехники. В то же время повышение производительности и уровня интеллекта роботов также заставляет роботов продолжать заменять роль людей на производстве и широко заменять людей на различных производственных операциях, становясь основной рабочей силой в производственной деятельности предприятий. Роль промышленных роботов в производстве, от замены большей части физического труда до части умственного труда, а затем превращения в интегрированную автоматизированную производственную систему, играла роль координации управления.
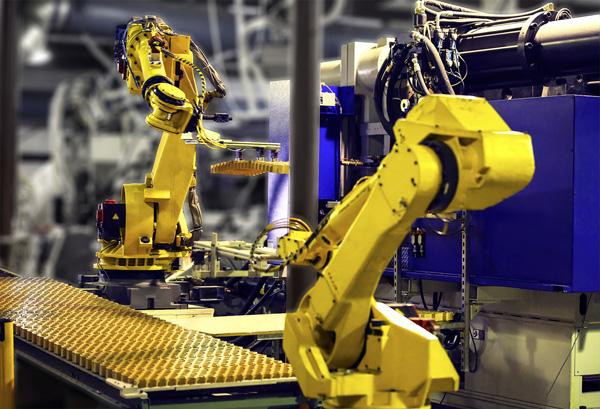
Изолированные роботы не имеют практического значения в производстве. Роль и роль робота в производстве фактически отражаются в структуре и функциях различных конечных исполнительных устройств (рук) в соответствии с производственным содержанием, структурой продукта, требованиями к процессу и другими факторами, а также осуществляется загрузка, разгрузка, сборка, обработка. и тестирование. И различные независимые или составные рабочие функции, такие как интеллектуальное суждение.
Для обрабатывающих роботов, которые производят и обрабатывают продукты и повышают их ценность, в клешнях используются различные инструменты для обработки (сварочные пистолеты, пистолеты-распылители, ножи, шлифовальные круги и полировальные круги и т. Д.) Для выполнения сварки, покраски, шлифования, проверки, и Производственные процессы, такие как сборка, играют важную роль в производстве и являются незаменимыми с точки зрения процесса, точности, эффективности производства и качества. Однако для тех вспомогательных роботов, которые взаимодействуют с рабочей машиной или другим оборудованием автоматизации или независимо реализуют материал захвата и размещения, структура и функция когтей относительно просты, и нет никаких очевидных преимуществ с точки зрения процесса, эффективность производства, качество и т. д. Поддержка производства работ, с альтернативами.
В настоящее время около 75% промышленных роботов, которые широко используются на различных этапах производства, занимаются вспомогательными работами из простых сборочных материалов. Таким образом, поддержка роли поддержки производства по-прежнему остается основным направлением производства промышленных роботов. Если различные типы конструкций и функций ручных захватов заставляют промышленного робота играть огромную роль в производстве, то добавьте вспомогательное оборудование для установки робота на подвижном скользящем столе, направляющей рейке или ролике, чтобы расширить производственную деятельность робота. Пространство равносильно прикреплению ног и лап к роботу и установке крыльев для достижения одного или нескольких измерений движения, что значительно улучшает рабочие возможности и область применения робота.
С роботами рук и ног, а затем с устройствами визуального восприятия, такими как ПЗС-матрицы и датчики, это все равно, что надеть робот и глаза на мозг, чтобы у него были такие функции, как визуализация, анализ, оценка и система. Обратная связь. В среде интеграции производственных систем реализуйте интеллектуальную работу, такую как анализ и оценка, обработка ошибок и управление производством.
Следовательно, высокоэффективное устройство конечного эффекта робота (ручной захват), непрерывное расширение вспомогательного механизма пространства действия робота и интеллектуальная способность улучшать зрение, восприятие, обнаружение и анализ робота являются статусом и ролью промышленного робота в производственных приложениях. Важное воплощение.


 Ваше сообщение должно содержать от 20 до 3000 символов!